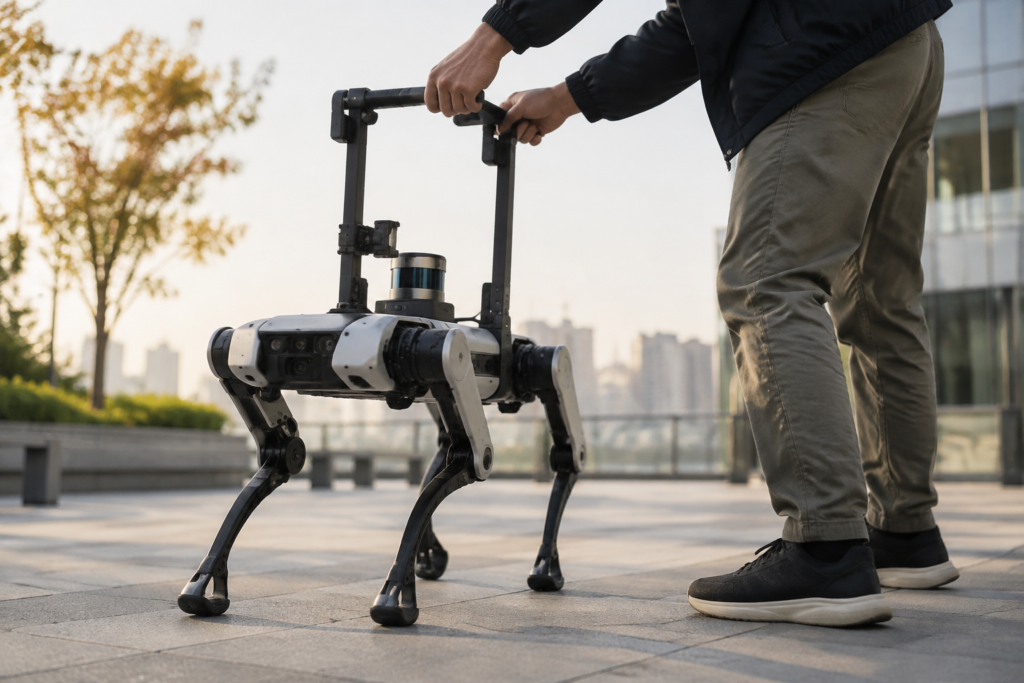
Toyota predstavila prototyp „Walk me“, ktorý má namiesto kolies štyri článkované nohy. Tie sa pohybujú nezávisle a používateľ sa má presúvať aj po nerovnom teréne či medzi úrovňami, napríklad pri schodoch.
Systém má využívať senzory ako LiDAR (technológia na meranie vzdialeností pomocou svetelného pulzu), radary na rozpoznanie kolízií a snímače hmotnosti vnútri konštrukcie. Výsledkom má byť vozidlo, ktoré „číta“ prostredie a prispôsobuje pohyb nôh.
Článok upozorňuje, že prototypy tohto typu často slúžia skôr na ukázanie možností než na to, aby sa reálne vyrábali a stali sa dostupnými pre bežných používateľov. Kritizuje aj to, že takéto návrhy môžu odvádzať pozornosť od konkrétnych problémov, ktoré ľudia s pohybovým znevýhodnením potrebujú riešiť prakticky: jednoduché ovládanie, stabilita a funkčnosť v každodenných situáciách.
Pre čitateľa to znamená jedno: z takýchto technických ukážok si možno brať inšpiráciu, ale pri hodnotení riešení je dobré pýtať sa, či sa z prototypu dá spraviť zariadenie, ktoré bude použiteľné, udržiavateľné a cenovo reálne aj mimo výstavných demonštrácií.
Podstatné informácie
- Prototyp „Walk me“ nahrádza kolesá štyrmi nezávisle sa pohybujúcimi nohami, aby zvládol aj nerovnosti a presuny medzi úrovňami.
- Na orientáciu v priestore má používať LiDAR, radary a vnútorné snímače hmotnosti, teda nie len „mechaniku bez inteligencie“.
- Článok zdôrazňuje, že prototypy nebývajú určené na masové používanie a často nezasahujú do problémov, ktoré ľudia potrebujú riešiť v bežnom živote.
Pôvodný zdroj
New Mobility, publikované 2026-09-21.